专栏|嵌入式机器人 · 开源框架 · 轻量化智能终端 摘要:OpenCat 是面向桌面级微型四足机器人的开源运动控制框架,相较于传统 Arduino 8 位主控版本,ESP32 迭代版(BiBoard 主控)补齐了无线互联、实时姿态解算、二次开发拓展短板,是目前轻量化四足机器人教学、算法验证、AI 终端落地的最优开源方案之一。本文从硬件架构、核心技术栈、运动控制原理、开发体系、工程落地边界做系统性拆解,为机器人嵌入式开发、云端AI联动项目提供参考。

一、项目定位与核心价值
在小型足式机器人领域,多数开源方案存在算力不足、无原生无线能力、运动算法残缺、拓展性差等问题。OpenCat 由 Petoi 社区开源迭代,ESP32 版本主打「轻量化、全开源、可AI联动、低门槛落地」,核心适配 Bittle(机器狗)、Nybble(机器猫)两款微型四足设备。
区别于初代 NyBoard(ATmega328P)8 位单片机方案,ESP32 架构从底层重构了实时控制与通信能力,完美适配「底层硬件运动控制 + 上层云端/上位机AI决策」的分层开发模式,非常适合机器人步态研究、嵌入式开发实训、轻量化智能交互终端落地。
核心定位:低成本、可量产、可二次开发的微型四足机器人运动控制开源框架,兼顾教学科研与轻量化工程落地。
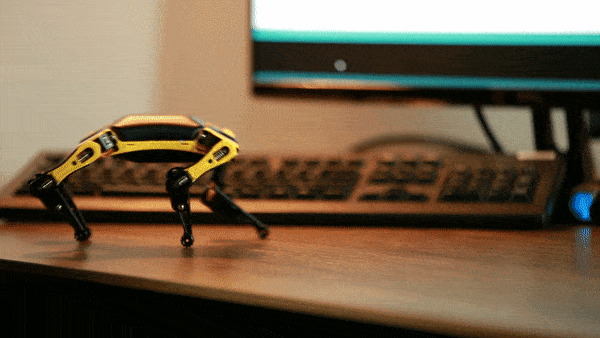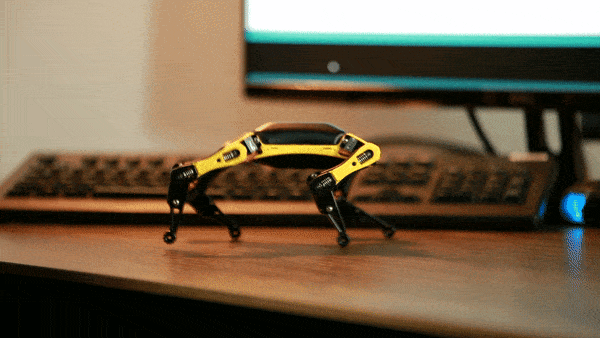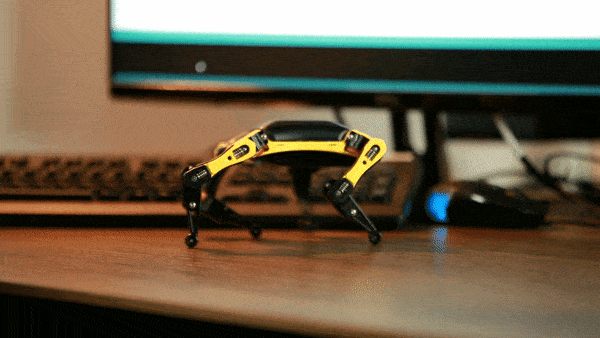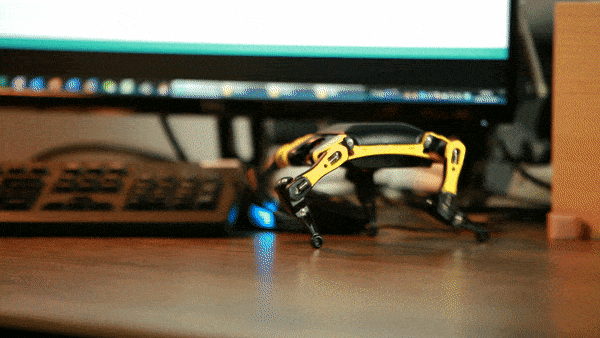
二、核心硬件架构(BiBoard-ESP32 主控) OpenCat ESP32 版搭载专属 BiBoard 主控板,专为 12 自由度四足机器人定制,硬件集成度高、外设齐全,无需额外堆砌模块。
- 主控核心参数
- 主控芯片:ESP32 双核 Xtensa LX6,主频 240MHz
- 存储配置:4MB Flash + 520KB SRAM,满足实时算法与固件缓存需求
- 无线能力:原生 WiFi + 蓝牙双模,支持无线固件升级、远程指令下发、云端透传
- 姿态感知:板载高精度 IMU 惯性测量单元,实时采集机身姿态、角速度、加速度数据
- 电源管理:集成 BQ25895 快充芯片,支持锂电池充放电管理、低压保护,适配移动无人场景
- 机器人动力架构
- 自由度配置:整机 12 路串行舵机,单腿 3 自由度,支持全维度步态调节
- 结构形态:桌面级微型机身,轻量化 3D 打印结构,自重约 200g,无负重压力,运动灵活
- 拓展接口:预留 I2C、通用外设接口,可拓展摄像头、TOF 测距、麦克风、传感器阵列
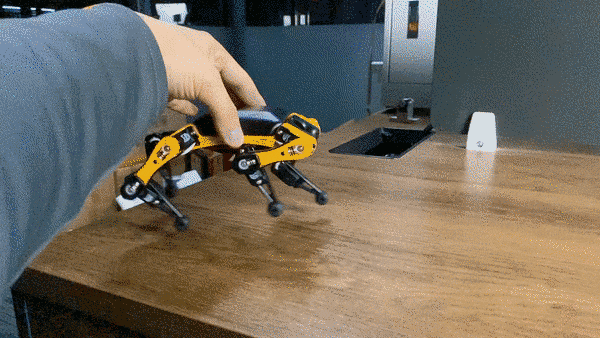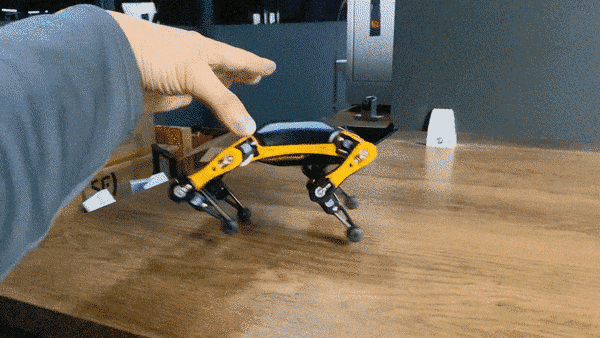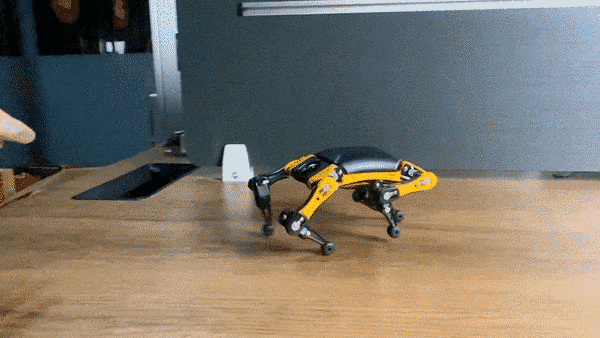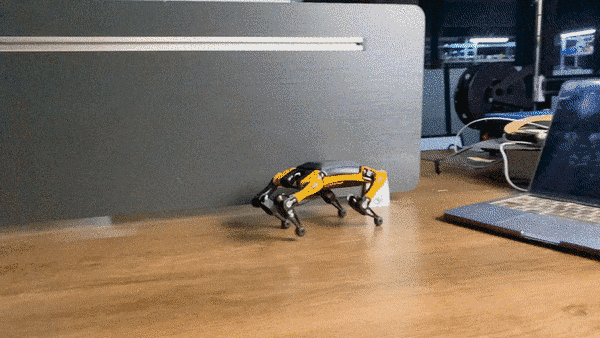
三、核心技术能力(框架底层核心) OpenCat 的核心优势不在于硬件,而在于成熟封装的四足机器人运动控制算法栈,开发者无需从零实现运动学逻辑,可直接基于 API 二次开发。
- 实时运动学引擎(核心亮点)
- 内置逆运动学 IK 求解器:无需手动调试舵机角度,自动根据目标姿态计算各关节运动参数
- 闭环姿态控制:结合 IMU 实时数据,动态修正机身平衡,支持摔倒自动翻身、姿态自稳
- 高频控制循环:5ms 级实时调度,同步管控 12 路舵机,步态流畅、无卡顿
- 预置全场景步态库 固件原生内置 60+ 预定义动作,覆盖基础运动与特技运动:前进、后退、平移、转向、爬坡、小跑、跳跃、后空翻、蹲起等,开箱即用,支持自定义动作序列拼接。
- 多维度开发适配体系
- 底层开发:基于 Arduino 框架 C/C++ 编程,可深度修改步态算法、控制逻辑
- 上位机开发:Python 串口/WiFi 远程指令控制,快速实现自动化交互
- 图形化开发:支持 Scratch 积木编程,适配零基础教学场景
- 云端联动:依托 ESP32 WiFi 能力,可直接对接 SaaS 平台、大模型接口,实现 AI 决策驱动机器人运动
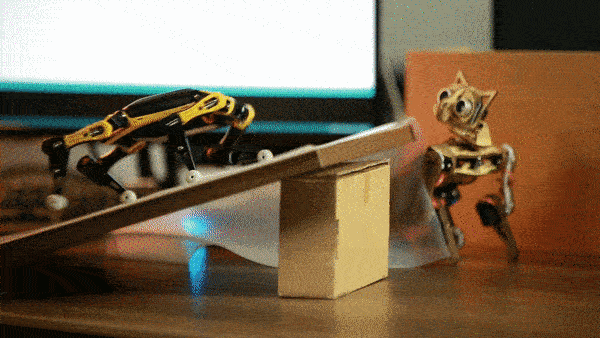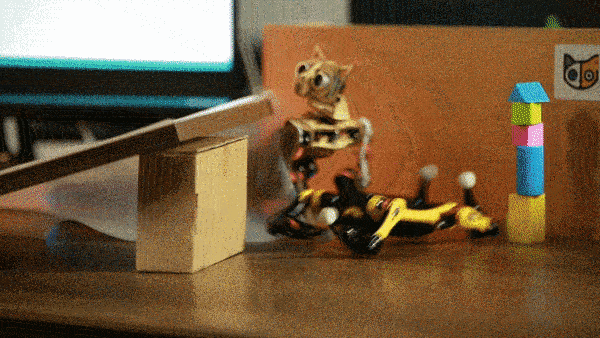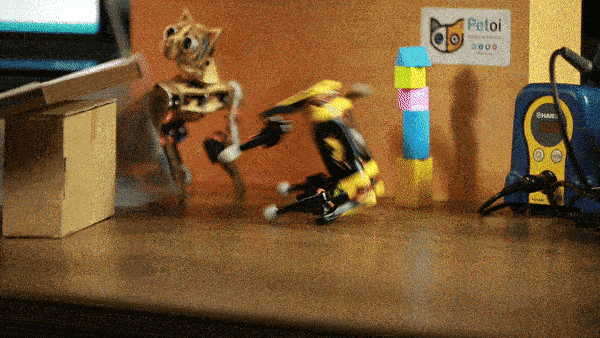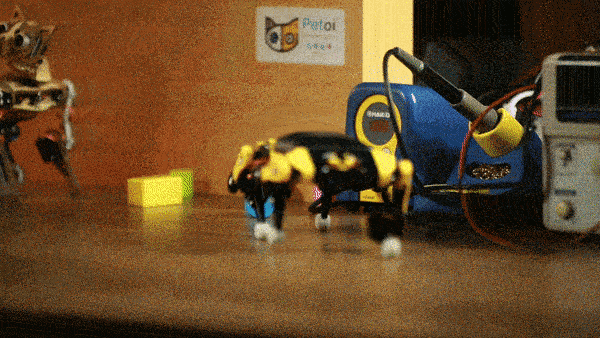
四、分层工程架构(AI 联动核心方案) OpenCat-ESP32 采用经典上下机分层架构,完美适配智能机器人 AI 改造,也是实验室二次开发的主流架构:
- 底层端(ESP32 BiBoard) 承担硬实时任务:舵机驱动、姿态解算、步态闭环控制、无线通信透传、设备状态采集,保障运动稳定性与实时性,不参与复杂AI计算。
- 上层端(可选:树莓派 / PC / 云端 SaaS)
承担非实时智能任务:视觉识别、语音交互、大模型语义决策、场景逻辑判断、自动化任务调度,通过 WiFi/串口向下下发标准化运动指令。
架构优势:软硬解耦、算力分层,既保证机器人运动的稳定性,又能灵活拓展AI能力,适配轻量化智能终端研发场景。
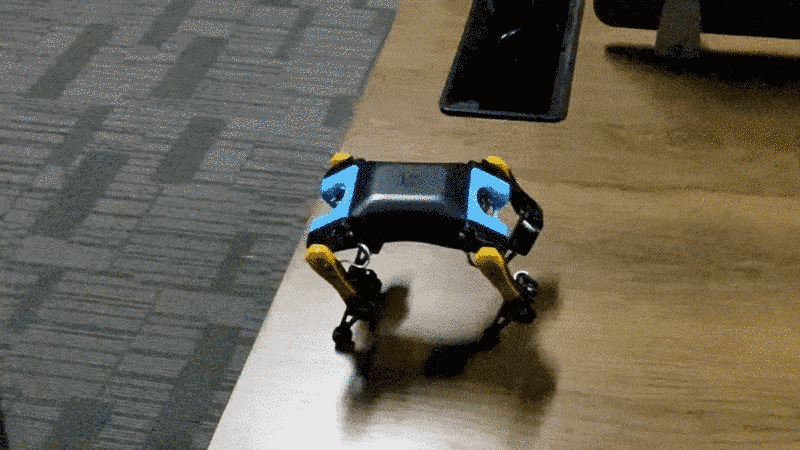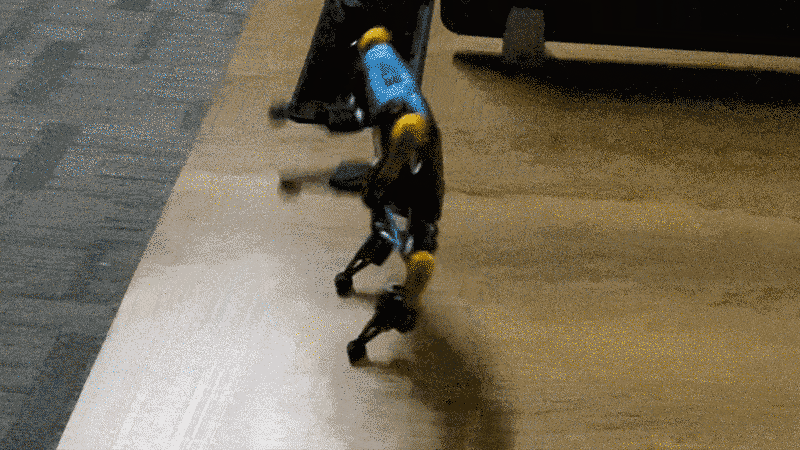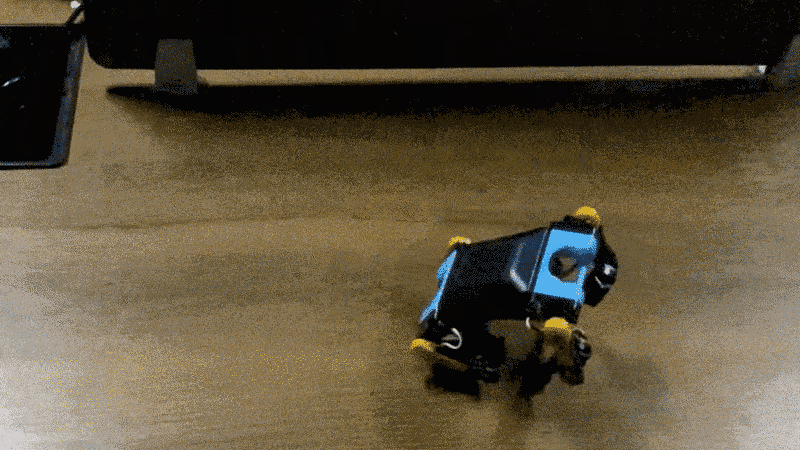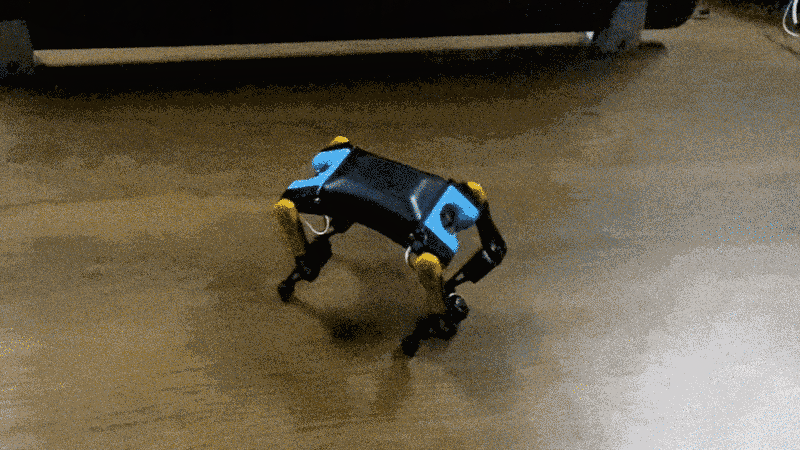
五、核心优势与工程边界
 核心优势
- 全开源生态:固件、机械结构 STL、运动算法完全开源,无闭源限制,可商用二次开发
- 低成本落地:整机套件成本极低,无需高端算力硬件,快速搭建四足机器人实验平台
- 原生无线赋能:ESP32 双模通信,天然适配物联网、云端AI联动场景
- 低开发门槛:封装完整算法 API,无需掌握运动学底层原理即可快速开发
 工程局限(开发避坑点)
- 硬件负载有限:微型串行舵机扭矩较小,仅支持桌面级轻量化运动,无法负重、无法适配复杂野外地形
- 本地算力受限:ESP32 仅能承载运动控制任务,AI 视觉、大模型推理必须依赖上位机/云端
- 运动速度受限:纯舵机驱动,无液压结构,仅支持低速稳定运动,不适合高速动态场景。

六、实验室落地场景(OpenUs Lab 适配方向) 结合实验室 AIoT、云端智能交互研发方向,OpenCat-ESP32 可落地三大核心场景:
- AI 大模型物理终端落地:云端 SaaS 大模型输出语义决策,ESP32 机器人执行实体动作,实现「语言交互-智能决策-物理执行」全链路闭环
- 机器人步态算法迭代验证:依托开源框架,快速验证自研步态优化、姿态控制、避障算法,降低研发成本
- 轻量化物联网机器人实训:适配嵌入式开发、无线通信、AI 联动综合实训项目,适配教学与科研迭代
七、总结 OpenCat-ESP32 是目前轻量化开源四足机器人领域性价比最高、拓展性最强、AI 适配性最好的方案之一。它解决了传统微型机器人「有硬件无算法、有硬件无联网、有运动无智能」的痛点,以分层架构实现了底层运动稳定可控、上层AI能力无限拓展。 对于嵌入式研发、机器人算法验证、云端AI物理终端落地项目,该框架是低成本快速落地、迭代验证的最优选型。
OpenUs Lab 后续更新计划:后续将输出 OpenCat-ESP32 云端SaaS联动源码、WiFi指令通信协议解析、自定义步态开发教程、AI大模型实体控制全链路实操文档。